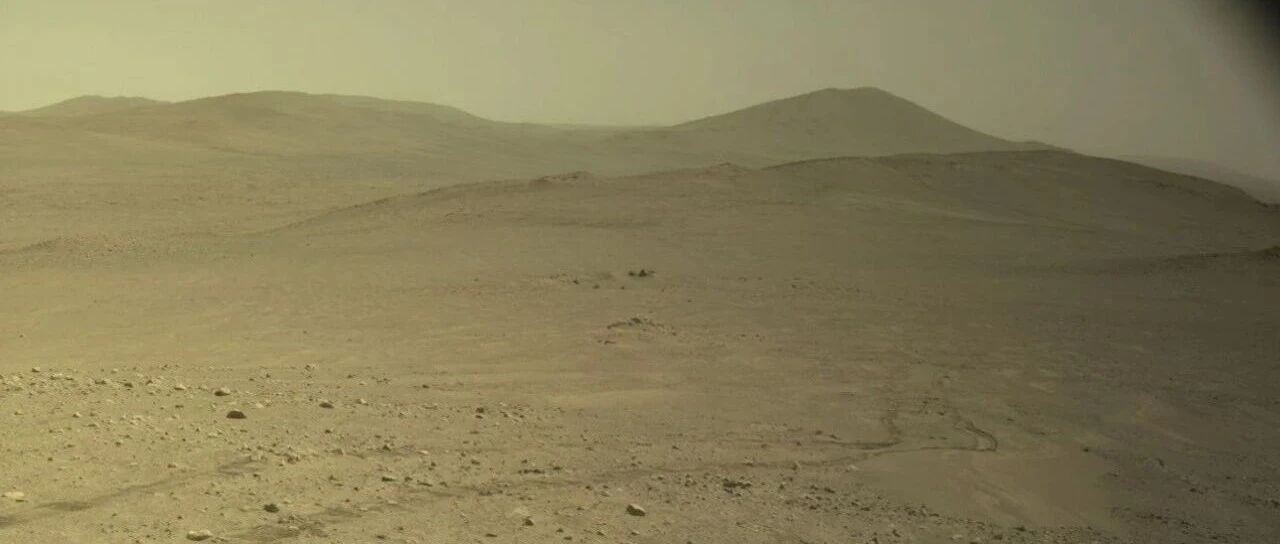
前几天,我们介绍了毅力号火星车创下外星行驶距离世界纪录的消息。
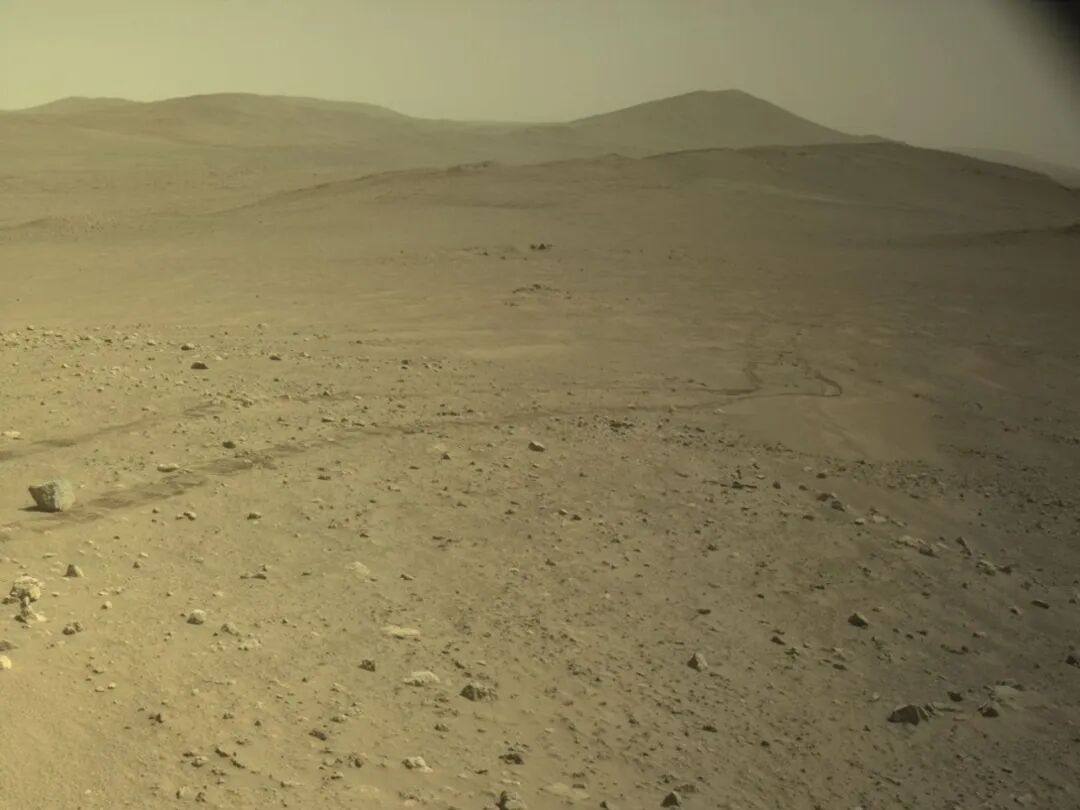
这张由“毅力号”在火星拍摄的图像显示了行驶留下的车轮轨迹,此次行驶打破了在另一个天体上行驶最远距离的纪录。该图像由“毅力号”的左导航相机于2026年10月11日(火星日第2006天)在当地平均太阳时14:40:39拍摄。
图源:NASA/JPL-加州理工学院
这一次,NASA 喷气推进实验室(JPL)机器人操作首席工程师万迪·维尔马在任务博客中,讲述了这个纪录背后的故事,以及工程师们为了让毅力号“开得更远”,到底做了哪些改进。
01 破纪录的一刻
2026年10月11日,也就是毅力号登陆火星后的第2006 个火星日,它的里程表达到45.22公里,创下了在地外天体上行驶最远距离的新纪录。
就连毅力号留在地球上的那台“工程孪生车”,也收到了吉尼斯世界纪录颁发的认证牌匾。
破纪录当天,毅力号的左侧导航相机拍下了一张照片:火星表面上,留着它刚刚碾过的一串车辙。
02 只差200米,却等了两个月
有意思的是,这个纪录其实早就“触手可及”。
两个月前,在第1947个火星日时,毅力号离纪录只差约200米,靠自动驾驶系统,一次行驶就能轻松跑完。
但当时,它恰好来到了一片科学价值极高的区域。于是团队决定先停下来,只做几次短距离移动,对古老的岩石露头进行磨削和近距离科学观测。
等到科学工作完成、准备前往下一个地点时,毅力号才一路驶过了纪录线。
这个细节很能说明问题:对火星车来说,破纪录只是“副产品”,科学探测永远排在第一位。
03 难走的路,逼出了新本事
通往纪录的路并不好走。毅力号一路上遇到过密集的巨石区和陡峭的斜坡。
这些挑战迫使团队重新审视驾驶规则。在运行了数千次模拟之后,他们对毅力号做了一系列升级:
|
升级项目 |
具体内容 |
|
倾斜极限 |
提高到 24 度,能应对更陡的坡 |
|
底盘离地要求 |
车身底板下方所需净空降到 20 厘米 |
|
制动软件 |
更新刹车逻辑,主动避开岩石障碍 |
|
转向电机 |
电流上限提高近一倍,转向更有力 |
|
“动态打滑表” |
在飞行软件中预估车轮可能的打滑程度 |
|
横坡行驶 |
斜着坡走,让车轮更牢地抓住裸露基岩 |
毅力号驾驶能力的主要升级
这些改动看起来都很细碎,但叠加在一起,让毅力号能够更从容地应对崎岖地形。
04 最酷的升级:在火星上“自带GPS”
团队最兴奋的一项升级,是一种叫做“机载全局定位”(简称 GBLC)的自主驾驶能力。
火星上没有GPS。过去,毅力号每次行驶结束后,都需要地球上的团队帮它确认自己到底在哪儿,才能继续规划下一段路。
GBLC 的做法是:把毅力号在地面拍到的图像,和轨道卫星拍摄的火星地图进行比对,自动算出自己在火星上的精确坐标,就像在一个没有 GPS 的星球上用上了GPS。
这样,毅力号就能在无需人工干预的情况下,行驶更长的距离。
05 一块“借来的”处理器
更巧妙的是,GBLC 用的计算硬件,其实是“借来的”。
它用的是“机智号”火星直升机基站里的一块高速商用处理器。机智号是毅力号带到火星的小直升机,它的基站就装在毅力号身上。如今这块处理器被“重新利用”,干起了导航的活儿。
但这带来了一个问题:辐射。
毅力号的主计算机经过了抗辐射加固,而这块商用处理器没有。火星大气稀薄,又缺少全球性磁场,地表的辐射环境非常恶劣,可能导致内存中出现“瞬态比特翻转”,简单说,就是数据里的 0 突然变成了 1,导致软件出错。
为此,团队开发了一套基于软件的抗辐射方法,有效解决了这个问题。
通常,航天器的抗辐射靠的是特制的“硬件加固”芯片,成本高、性能相对落后。用软件来“加固”普通商用芯片,是一种更灵活、更省钱的思路。
06 下一步:让AI来规划路线
随着行驶距离越来越长,团队需要用更少的人力规划更多的活动。
为此,他们正在探索用生成式人工智能来帮忙:在规划好的长途路线中,由 AI 高效地给出方案,引导自动驾驶系统一段一段地往前走。
事实上,毅力号此前已经完成了首次由AI规划的火星驾驶。
07 45公里的经验,重新定义火星驾驶
毅力号团队正在用这45公里来之不易的经验,重新定义火星车在火星表面的驾驶方式。
如今,毅力号正沿着耶泽罗陨石坑的边缘越爬越高。而火星自主探索的下一次飞跃,才刚刚开始。
纪录背后,
是数千次模拟、一块“借来的”芯片,
和一群不断改进的工程师。
每一道车辙,
都是人类在火星上学会的新本领。
你觉得未来的火星车,能完全实现“无人驾驶”吗?
评论区聊聊👇
参考
https://science.nasa.gov/blog/tracks-along-the-longest-drive-on-another-world/
本文转载自微信公众号「火星日报」,作者:火星日报,已获授权。阅读原文
发表回复